
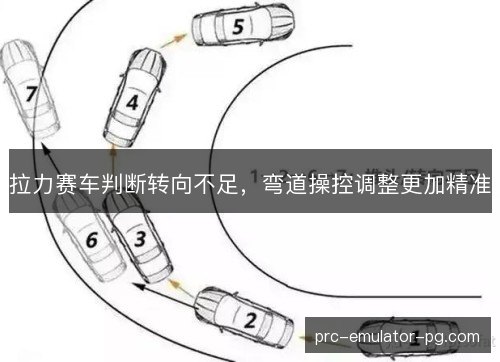
拉力赛车在弯道里出现车头不肯入弯的迹象时,车手要从方向盘反馈、车头指向和轮胎滑移中迅速判断转向不足。拉力赛路面抓地力变化快,判断稍慢就会错过调整窗口,弯道操控也会变得粗放。把转向不足判断准,拉力赛车才能在连续弯里保持节奏,这正是值得关注的核心问题。
进入一个高速右弯前,拉力赛车手会先轻点刹车并把视线送向弯心,前轮却出现轻微推滑,方向盘角度增加后车头仍慢半拍。车手不会等到冲出线路才反应,而是根据方向力矩变轻、前轮噪声变大和车身姿态偏直,立刻在无线电里报告转向不足。这个瞬间信息决定后续调整方向。
回到维修区后,比赛工程师会把车载传感器记录与GPS轨迹叠在一起看,横摆角速度没有达到车手预期,前轮滑移率却在弯中段升高,转向角与实际行驶路线出现偏差。数据不会替代车手感觉,却能把转向不足发生的位置、持续时间和路面条件说清楚,让拉力赛车的弯道操控调整有可验证的依据。
轮胎是判断转向不足的第一线索,前轮温度过高、胎肩磨损偏重、胎压上升,都可能说明前轮在弯里承担了过多侧向任务。拉力赛车常携带不同花纹和软硬配方,车手会对比同一弯道前后两套轮胎的响应,区分是驾驶方式造成推头,还是轮胎选择与路面不匹配,再决定是否调整胎压和换胎策略。
拉力赛的赛段常在一场比赛中从柏油切到砂石,再进入覆雪或泥泞路面,抓地力水平不断跳动。前轮压到松软路肩或车辙边缘时,转向不足会突然加重,车手若仍按上一段的感觉打方向,拉力赛车就会向弯外推。识别路面变化并把转向不足归因于抓地力,而非机械设定,是弯道操控调整精准的前提。
机械设定里,差速器对转向不足的影响很直接。中央差速器把更多扭矩送到后轴,前差速器预载过高会让左右前轮更愿意同速转动,弯中就容易推头;后差速器锁止过强又会改变出弯姿态。拉力赛车队会按弯道类型调整扭矩分配和锁止节奏,让车头愿意转入,同时保留出弯牵引。
悬挂与离地间隙决定轮胎如何贴住路面。前弹簧过硬或防倾杆过强,弯中前轴负荷转移不足,拉力赛车会显得迟钝;减震器压缩与回弹不匹配,前轮在连续坑洼里短暂离地,也会制造转向不足假象。工程师会结合赛段颠簸程度微调软硬,让弯道操控调整既治推头,又不破坏车身稳定性。
刹车平衡与入弯方式同样会放大或掩盖转向不足。刹车偏前太多,前轮在入弯瞬间容易超负荷,车头虽然下沉却不肯转向;刹车偏后则可能让车尾活跃,车手要不断修正方向。拉力赛车手会用循迹刹车控制前轮载荷,工程师再微调前后制动力分配,让转向不足的判断与弯道操控调整形成闭环。
车手的驾驶线路本身就是调整工具。面对转向不足,拉力赛车手会尝试更早切向弯心、减少方向输入、用短暂收油把载荷压回前轮,或在出弯前让车头对准出口。线路改动必须与机械设定同步,否则只是把推头从一个弯搬到下一个弯。精准判断让车手知道该改驾驶还是该进维修区调车。
维修区里的协作效率决定判断能否快速变成调整。车手用无线电描述拉力赛车在哪个弯、哪种路面、什么速度下出现转向不足,比赛工程师对照数据决定先动差速器还是悬挂,数据工程师则把同赛段其他车手的轨迹拿来比较。信息越具体,弯道操控调整越少走弯路,车手也越敢在下一遍赛段里推进。
世界拉力锦标赛的赛段差异把判断推到极限。蒙特卡洛拉力赛的冰雪与干湿交替,让丰田GAZOORacing车队的塞巴斯蒂安·奥吉尔不断修正推头;瑞典拉力赛的雪墙车辙,则考验卡勒·罗万佩拉对前轮抓地的阅读。不同路面让转向不足的来源快速变化,拉力赛车手必须把感觉与数据同时握在手里。
芬兰拉力赛的高速飞跃后,现代壳牌摩比斯车队的蒂埃里·诺伊维尔要靠精准调整守住弯道速度;希腊卫城拉力赛的碎石路肩则让M-Sport福特车队的奥特·塔纳克反复核对前轮滑移。pg模拟器官网下载车手点名具体弯角与路面,比赛工程师据此改变扭矩分配,拉力赛车的弯道操控调整才不至于凭感觉乱动。
判断准了转向不足,影响会落在圈速和轮胎管理上。拉力赛车在长弯里多推一点,前轮温度就上升,后段抓地力下降,车手不得不放慢入弯;若把推头误判为车尾不稳,机械调整方向会完全相反。精准的弯道操控调整能减少无效尝试,也让车手在连续赛段里保住体力与专注度,降低冲出赛道的风险。
遥测与模拟器正在让判断更快。拉力赛车队把历史赛段的转向角、横摆角速度、轮速和抓地力估计放进模型,车手回到模拟器里重跑同一弯,能提前知道哪种设定容易诱发推头。实时数据传输受赛段条件限制,却让比赛工程师在赛段间隙更快给出调整建议。判断转向不足从经验走向经验加模型,弯道操控调整会更细。
拉力赛车的竞争力往往藏在弯道细节里,转向不足判断得越准,差速器、悬挂、刹车与驾驶线路的组合越有针对性,弯道操控调整也越能贴近赛段真实需求。车手、比赛工程师和数据工程师共享同一套语言后,推头不再只是模糊抱怨,而成为可定位、可验证、可修正的问题。这种能力会继续在每一条赛段里拉开差距。